数字空间重建
结合实景采集、三维模型与3D高斯泼溅,呈现建筑细节和街巷空间。
 智能科技联系我们
YUNFENG WORLD MODEL / 云锋智擎世界模型
一种重建已经存在的世界——街区、厂房、设备,从实拍数据直接生成可交互的数字副本。
查看空间重建实践PROCESS WORLD / 工艺世界落地DEPLOYED一种模拟还没发生的世界——一道工艺在不同参数下会得到什么结果。
了解工艺参数优化前者回答那里是什么样,后者回答这样做会怎样。
两者共用同一个内核:构建一个可以安全试错的世界副本,再在里面做决策。
SPATIAL WORLD / 邕忆
依托云锋智擎的构建空间、理解场景与交互执行能力,将建筑、城市记忆和文化内容带进可体验的数字空间。文旅是世界模型的第一步,已完成的项目与展览为后续探索积累实践。
把实景采集转化为数字空间表达。
让文化内容通过讲解与问答被理解。
连接场景内容与多面展示终端。
结合实景采集、三维模型与3D高斯泼溅,呈现建筑细节和街巷空间。
将历史影像与文化资料组织为数字内容,让城市记忆进入当下的观看与体验。
结合知识内容与实时语音交互,让观众通过讲解和问答了解城市故事。
整合场景、交互程序与多面展示设备,完成面向现场的沉浸体验。
UNDER THE HOOD / 技术实现
从实景重建到多面投影,再到现场问答,
三个环节共同决定观众的体验。
实景采集 → 场景训练 → 实时渲染
正面 / 左侧 / 右侧 / 地面
语音输入 → 内容响应 → 场景联动
GEOMETRY / 四面屏如何协同

像素密度按本例尺寸及分辨率折算;LED 模组的实际点间距与有效显示尺寸以设备规格为准。
同一输出画布 · 各面独立映射 分区,接线顺序按现场配置
以宽 3 m、深 2.5 m、高 2.5 m 的长方体为例,参考眼点位于箱体中心(距地 1.25 m)。每面屏采用垂直指向该屏中心的投影方向。
| 投影面 | 水平 FOV | 垂直 FOV |
|---|---|---|
| 正面 / 地面 | 100.389° | 90° |
| 左侧 / 右侧 | 79.611° | 79.611° |
100.389° + 79.611° = 180°,两者互补。反正切恒等式 atan(x) + atan(1/x) = 90° 对应的是半视场角。
以上数值依赖本例尺寸和中心眼点。眼点偏移时,需要按各屏角点重新求解投影;单一参考眼点也不等于所有观众位置都具有相同透视效果。现场仍需完成屏幕映射、安装与同步校准。
3DGS 场景仍需采集、训练和整理;实时渲染表现取决于场景规模、分辨率与设备配置。3DGS 技术背景 ↗
讨论你的展项配置02 / COMPLETED PROJECT
以真实街巷与重点建筑为基础,将空间、文化内容和交互程序结合。观众可以浏览建筑、探索场景,走进街区的数字表达。
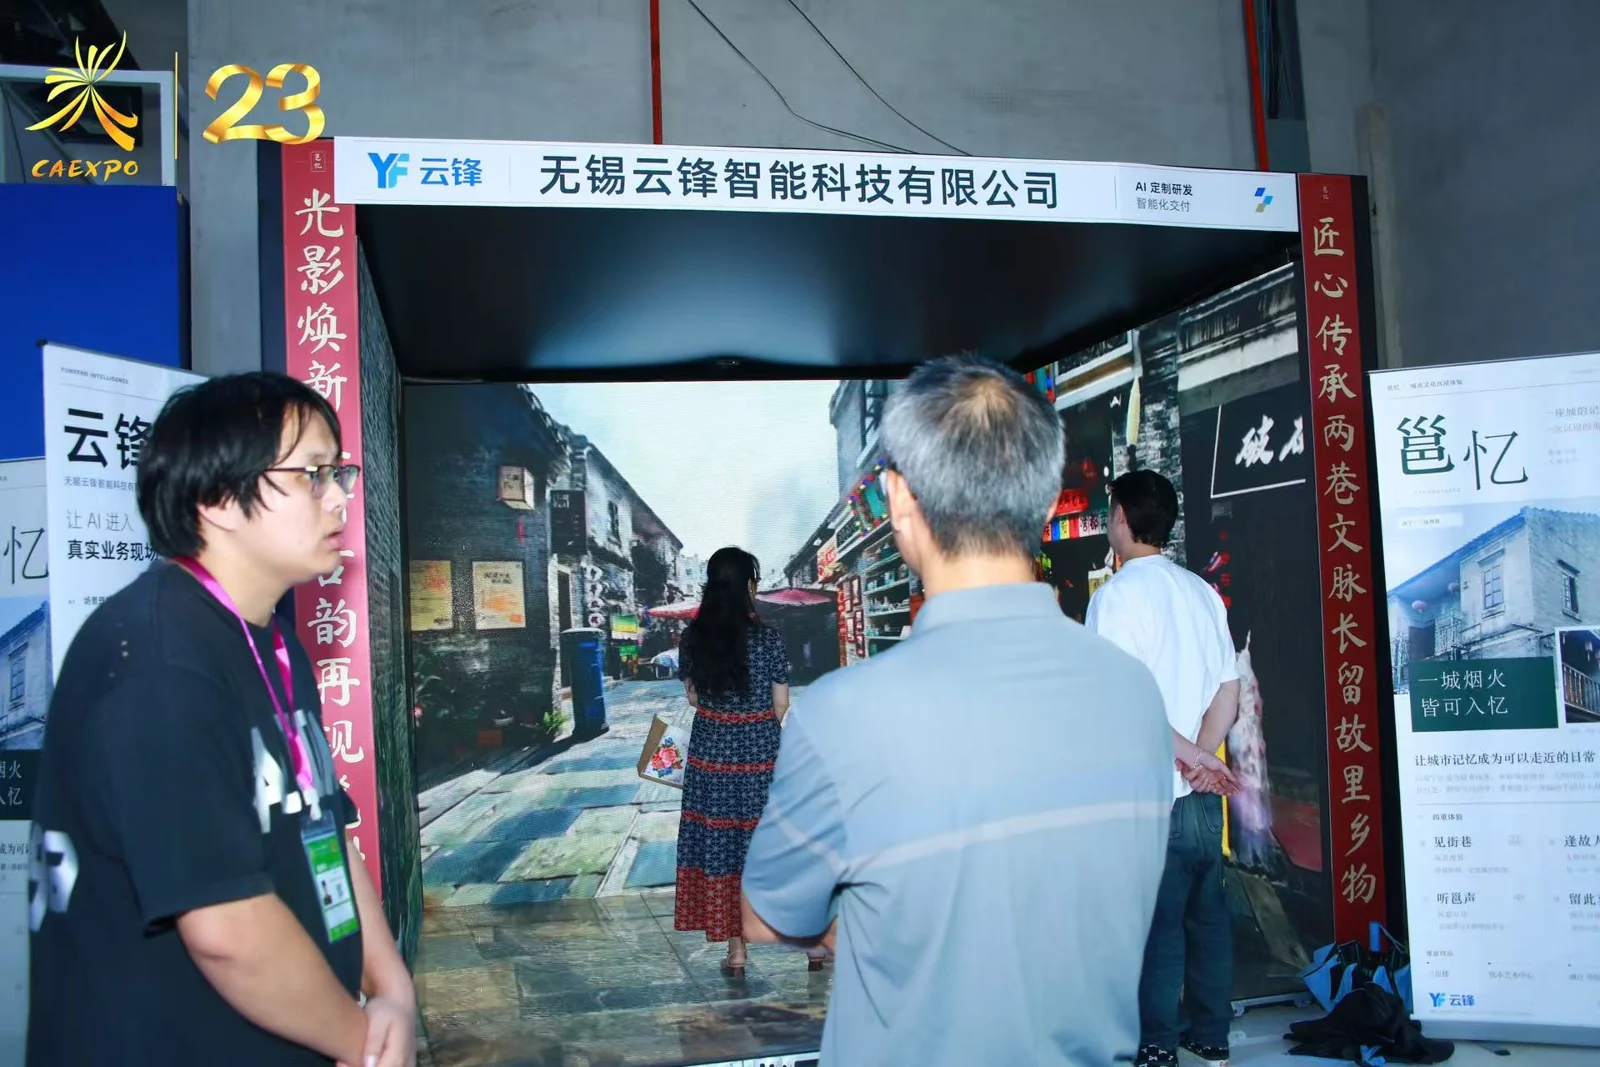
01 为邕忆数字街区画面;02 为新华照相馆交互界面;03 为展览现场实拍。
邕忆项目中的数字街区画面,展示灰砖建筑、沿街商铺与街巷空间。
03 / EXHIBITION IN ACTION
邕忆文旅试点,
在真实展览中完成体验验证。
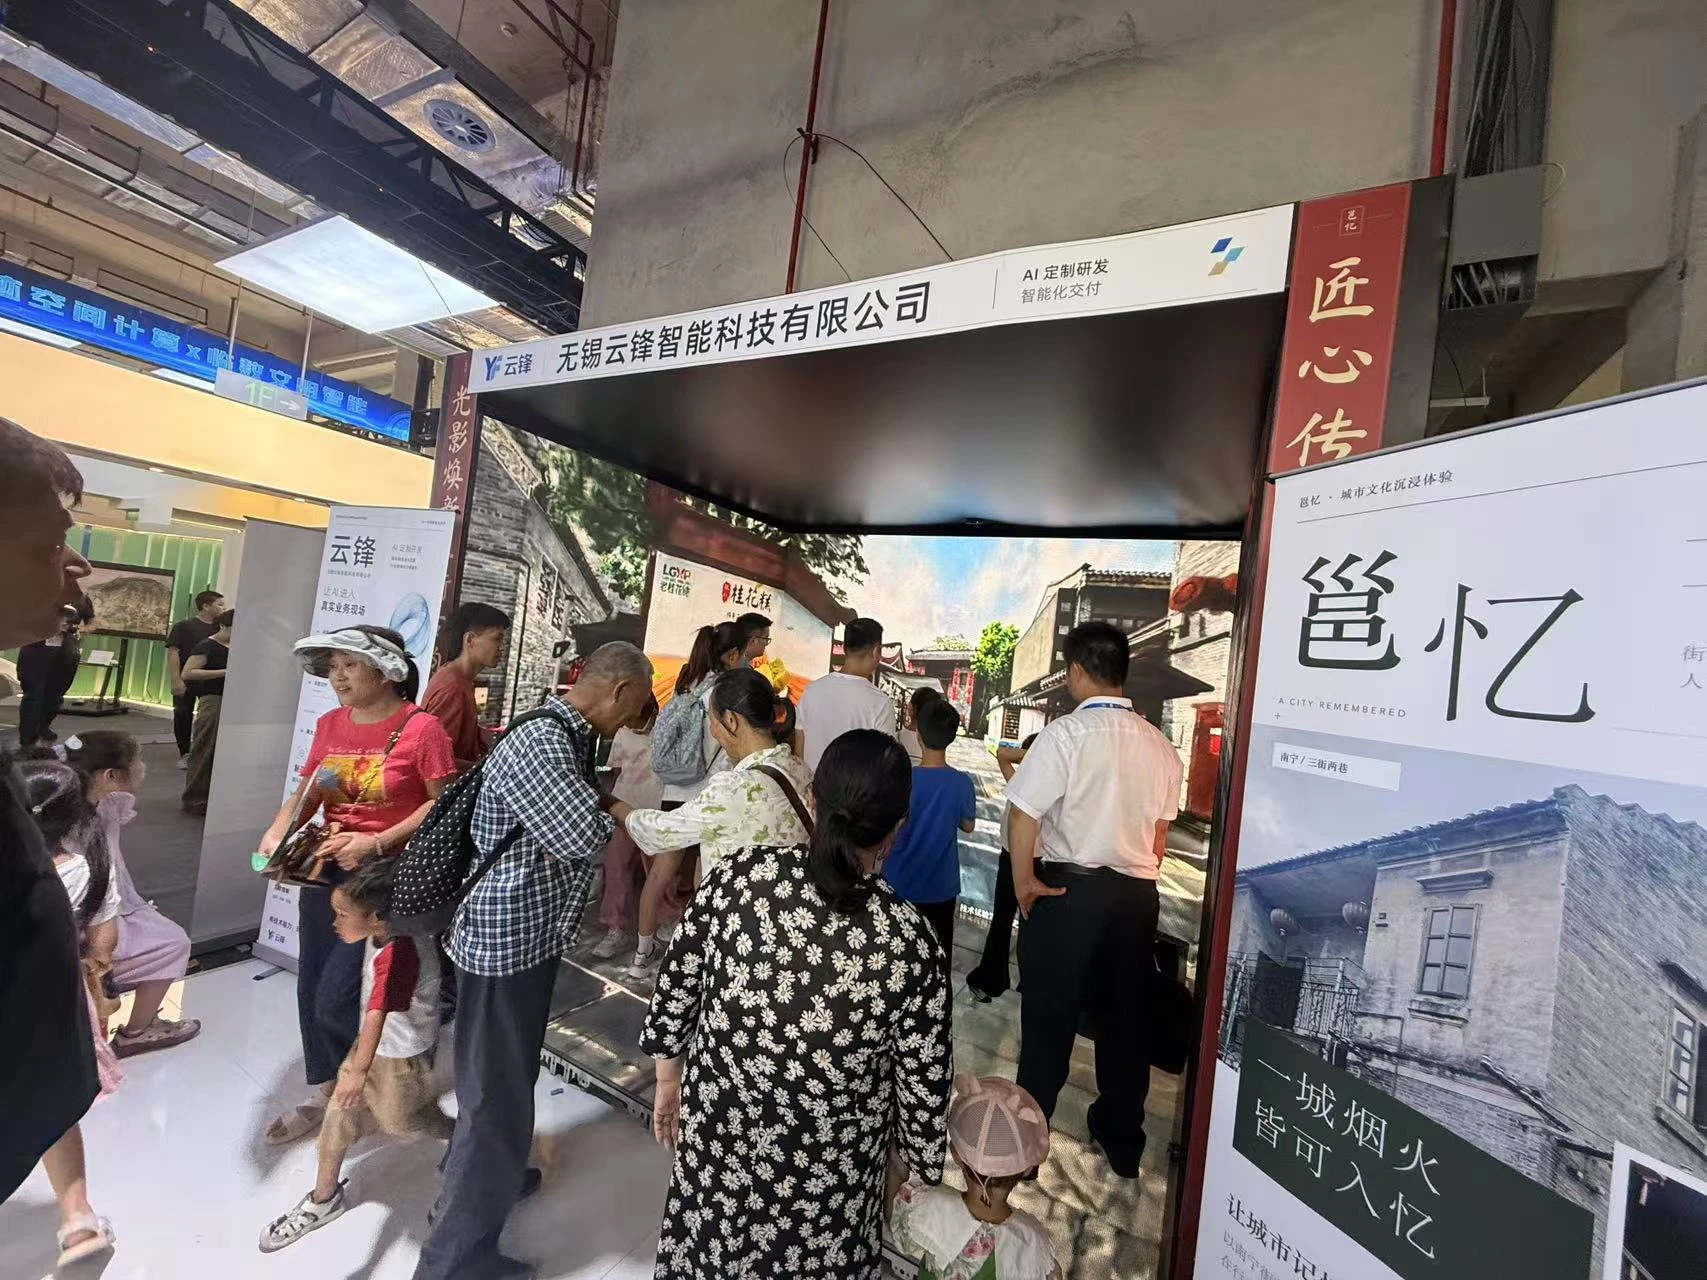
成年观众在展台前观看数字街景、拍照与交流,现场实拍记录真实的观众体验。
PILOT IN PRACTICE / 试点成果
在展览现场呈现数字文化内容,开展体验与交流。
开展文旅数字化应用交流。
文旅数字化应用延伸至海外项目。
PROCESS WORLD / 工艺世界
用少量实验或高保真仿真数据,训练一个工艺的可微近似——高斯过程回归或神经网络,把几小时一次的物理试验,变成毫秒一次的前向推理。这就是一个可以安全试错的数字孪生环境。
在代理模型构成的环境里做多目标寻优,同时满足质量、效率、成本约束。
同一套方法论:先构建一个可交互、可试错的世界副本,再在里面做决策。只是那个世界,一个是街区,一个是熔池。
查看智擎·工优技术路径BUILD THE NEXT WORLD
LONG-TERM DIRECTION
同一套「构建可试错副本」的方法论,向外还有更远的延伸:无人机航线、机器人导航、自动驾驶感知,都可以先在数字世界里跑,再进真实世界。
这是我们的长期方向,目前没有可披露的进展。